Грамотный подбор комплектующих определяет точность позиционирования, скорость обработки, надежность и итоговую себестоимость ЧПУ-станка. Ошибка на уровне передачи момента или управления часто проявляется не сразу: в виде вибраций, потери шагов, перегрева, брака на сложных траекториях и преждевременного износа узлов.
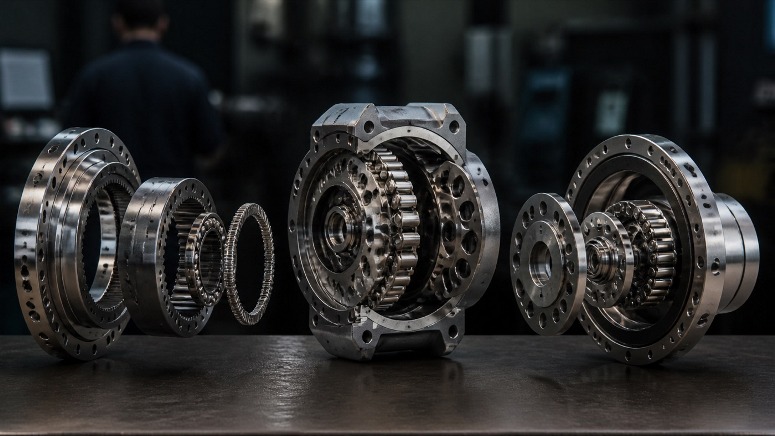
Чтобы система работала предсказуемо, важно рассматривать планетарный редуктор для чпу, привод и управляющую часть как единый контур: механика задает требования к моменту и люфтам, привод отвечает за динамику, а управление – за качество движения, интерфейсы и безопасность. Ниже – практический разбор того, на что смотреть при выборе.
Редуктор: момент, люфт и ресурс
Задача редуктора – увеличить крутящий момент на валу оси и привести рабочий диапазон скоростей к удобному для двигателя, при этом минимизировать люфт и потери. Редуктор особенно полезен на тяжелых осях, порталах, поворотных столах и там, где требуется высокая тяга при умеренной скорости.
Ключевые параметры выбора
- Передаточное число. Чем оно выше, тем больше момент и ниже максимальная скорость на выходе. Выбирайте так, чтобы при типовых подачах двигатель работал в эффективной зоне, а не на предельных оборотах.
- Люфт (backlash). Для гравировки, фрезеровки с обратными ходами и контурной обработки критично выбирать малолюфтовые исполнения. Люфт редуктора суммируется с люфтом винтовой пары и упругими деформациями конструкции.
- Крутящий момент. Оценивайте не только номинальный, но и пиковый, а также допустимую перегрузку. Для циклов с частыми разгонами важна способность кратковременно держать высокий момент.
- КПД и нагрев. Низкий КПД означает дополнительные потери и нагрев, что снижает ресурс смазки и подшипников. Для компактных станков это может стать ограничением по температуре.
- Тип редуктора. Планетарные часто выбирают за компактность и высокую нагрузочную способность; гармонические – за минимальный люфт при сравнительно ограниченном ресурсе и требованиях к чистоте установки; цилиндрические – за простоту, но они обычно крупнее.
Как понять, нужен ли редуктор
Если ось с трудом разгоняется, двигатель перегревается, а момент на низких скоростях недостаточен, редуктор и сервопривод для чпу может решить проблему. Но если станку важны высокие подачи и быстрые перемещения, чрезмерное передаточное число ограничит скорость. В ряде случаев альтернативой становится более мощный двигатель, оптимизация винтовой пары (шаг/диаметр) или снижение массы подвижных частей.
Определение требований к осям: усилие, скорость, ход, точность и режимы работы
Точный подбор редуктора, сервопривода и контроллера невозможен без формализованных требований к каждой оси. Одна и та же «ось X» в разных станках может требовать принципиально различный крутящий момент, динамику разгона, точность позиционирования и устойчивость к перегрузкам.
Практический подход – сначала описать механику и технологию (масса перемещаемых узлов, тип передачи, резание/плазма/лазер/3D, характер траекторий), затем перевести это в измеримые параметры оси. Ниже – чек-лист, который позволяет связать требования оси с выбором редуктора, сервопривода и контроллера.
Что именно нужно посчитать и зафиксировать по каждой оси
1) Усилие/момент на оси – базовый критерий, от которого зависят размер привода, передаточное число и допустимые ускорения.
- Линейные оси: требуемое усилие складывается из силы резания (если она действует по оси), трения, силы на разгон массы, возможных внешних нагрузок (кабель-цепь, стружка, уплотнения) и запаса на неопределенности.
- Поворотные оси: учитываются моменты инерции, плечи сил, возможный дисбаланс, гравитационные моменты (особенно при вертикальной/наклонной установке) и перегрузки при реверсах.
- Вертикальные оси (Z): помимо разгона и трения обязательно закладывается удержание нагрузки, безопасность при отключении питания (тормоз на серводвигателе, самотормозящая передача, противовес/газовые пружины).
2) Скорость и ускорение – определяют не только максимальные обороты мотора, но и требуемую мощность, тепловой режим и требования к редуктору.
- Максимальная скорость задается технологией и холостыми перемещениями; важно фиксировать, нужна ли высокая скорость под нагрузкой или только в быстром ходе.
- Рабочая скорость (подача) обычно важнее максимальной: именно на ней требуется стабильность момента и минимальные колебания.
- Ускорение/замедление влияет на пики тока и момента, риск вибраций и выбросы следящего отклонения (following error) в сервосистеме.
3) Ход и рабочая зона – определяют механику, кабель-менеджмент и требования к датчикам/концевикам.
- Фиксируйте полный ход, полезный ход и зоны безопасного торможения.
- Учитывайте необходимость реферирования (homing) и повторяемости возврата в ноль – это влияет на выбор датчиков и логику контроллера.
4) Точность, повторяемость и разрешение – параметры, которые легко перепутать; их лучше задавать отдельно.
- Точность позиционирования – насколько близко ось приходит к заданной координате в абсолютном смысле (зависит от люфтов, шага/погрешностей передачи, жесткости, калибровок).
- Повторяемость – разброс при многократном подходе к одной и той же точке (часто критичнее для реальной обработки).
- Разрешение (шаг по обратной связи/команде) – то, что «видит» система управления; само по себе не гарантирует точность, но задает нижний предел дискретизации.
- Люфт и кручение: требования к редуктору (низкий backlash), типу передачи (ШВП/рейка/ремень) и настройкам компенсации в контроллере.
5) Режимы работы и профиль нагрузки – ключ к корректному выбору мощности и термозапаса.
- Доля времени в быстром ходе, подаче, ожидании, частые реверсы, микроподстройки – всё это формирует среднеквадратичный (RMS) момент/ток.
- Цикличность: короткие, но частые ускорения могут перегревать мотор даже при небольшой средней скорости.
- Удары/закусывания: для «жестких» операций закладывайте запас по пиковому моменту и выбирайте настройки защиты (torque limit, error limits) в приводе/контроллере.
6) Привязка требований оси к выбору редуктора, сервопривода и контроллер для чпу станка– финальная проверка согласованности системы.
- Редуктор: передаточное число выбирают так, чтобы мотор работал в эффективной зоне по скорости и моменту, а люфт/жесткость соответствовали требуемой точности и динамике.
- Сервопривод: подбирается по непрерывному моменту (RMS), пиковому моменту, максимальным оборотам, типу энкодера, наличию тормоза (для Z) и запасу по току.
- Контроллер: должен обеспечивать нужные частоты команд/интерполяции, поддерживать выбранный интерфейс приводов, достаточное число входов для датчиков, и иметь инструменты диагностики (ошибки следования, лимиты, логирование).
Итог: требования к оси нужно описывать цифрами, а не «на глаз»: момент/усилие, скорость и ускорение, ход, точность/повторяемость и реальный режим работы. Когда эти параметры определены, выбор редуктора, сервопривода и контроллера превращается из угадывания в инженерную процедуру: редуктор задает компромисс между моментом, скоростью и люфтом, сервопривод закрывает RMS и пик по нагрузке, а контроллер обеспечивает нужную кинематику, интерфейсы и диагностику.